צילום בזרוע רובוטית
מוכר גם בשםmotion control shot, רחפן ממונע תנועה, צילום motion-control, תנועת מצלמה מתוכנתת, robo-arm shot
צילום בזרוע רובוטית הוא תנועת מצלמה המבוצעת על ידי ריג motion-control מתוכנת במקום מפעיל אנושי, כך שאפשר לחזור על אותו מסלול, אותה מהירות ואותו פוקוס במדויק, פריים לפריים. זה נותן לצופה תנועת מצלמה שמרגישה חלקה, מדויקת ומכנית בצורה שלא אפשרית ליד אדם, לרוב מהירה או מורכבת יותר משמפעיל יכול לבצע ידנית.
מה הטכניקה מספרת
בימאים פונים לזרוע רובוטית כשהם צריכים תנועה מדויקת כך שאפשר לחזור עליה עבור פלייט אפקטים חזותיים, או תנועה מהירה ולא אנושית שמתפקדת כהצהרה על טכנולוגיה, שליטה או ראווה. מכיוון שהמכונה לא רועדת ולא מתמהמהת, הצילום מוחק כל עקבה של נוכחות אנושית מהפריים, מה שמאפשר לחפץ, למוצר או לפעולה לשאת את כל המשקל הרגשי של הסצנה.
איך מצלמים את זה
צילום בזרוע רובוטית מבוצע באמצעות ריג motion-control, כמו מערכת Milo, Bolt או Flair, שמזיז את המצלמה לפי מסלול מתוכנת בתוכנה ולא בדחיפה ידנית. המפעיל קובע קיפריימים לעמדה, טילט, פאן, פוקוס ומהירות, והזרוע חוזרת על אותה תנועה בדיוק של שבריר מילימטר בכל טייק, דבר קריטי כשצריך לשלב את הצילום עם מעבר שני, אלמנט גרין סקרין או פלייט CG. ריגים אלה יכולים לנוע מהר יותר מגריפ דולי אנושי, חלקם מגיעים למספר מטרים בשנייה, ומסונכרנים עם סטרובים או צילום בקצב פריימים גבוה. חזרות מתבצעות במהירות נמוכה לפני שהתוכנית עצמה מבוצעת בטייק הסופי במהירות מלאה.
מתי להשתמש בזה
- צילום מוצר או חפץ כשהמצלמה צריכה לחזור על תנועה זהה במעברי תאורה או פוקוס שונים.
- צילום פלייטים לפעולה או סטאנט שיצטרכו להשתלב אחר כך עם גרין סקרין או אלמנטים CG.
- יצירת חשיפה מהירה ומדויקת סביב סאבג'קט שמפעיל אנושי לא יכול לשחזר בבטחה או בחלקות.
- בניית רצף שבו האיכות המכנית והלא-אנושית של התנועה עצמה היא חלק מהמסר.
לא להתבלבל עם
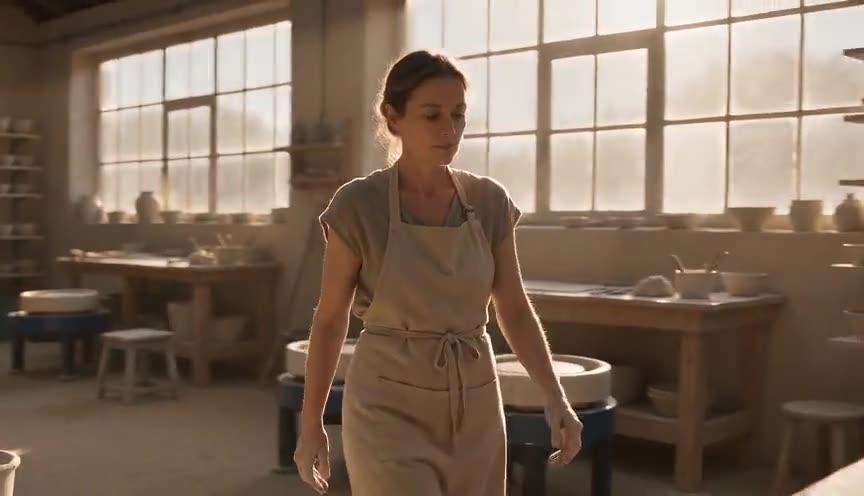
צילום ג'ימבל מבוצע על ידי מפעיל אנושי הנושא ריג מיוצב, כך שהתנועה חלקה אך עדיין אימפרוביזציונית ומעט אורגנית. צילום בזרוע רובוטית מתוכנת וחזרתי לחלוטין, בלי שום שינוי אנושי.
אורביט 360 מעלות הוא מסלול, מעגל שלם סביב הסאבג'קט, שאפשר לבצע בזרוע רובוטית, בסליידר או ביד אנושית. זרוע רובוטית מגדירה את הכלי, לא את המסלול, ומוסיפה לאותו מעגל דיוק מתוכנת.
בקולנוע
כבידה (2013)
השתמש במערכת הזרוע הרובוטית Bot and Dolly (IRIS) לכוריאוגרפיה של תנועות מצלמה מורכבות וחזרתיות המסונכרנות עם ריגים של תאורת LED לסצנות החלל.
2001: אודיסאה בחלל (1968)
חלוץ צילום motion-control מוקדם, הזיז את המצלמה סביב מודלים של חלליות במסלולים מתמטית מדויקים וחזרתיים.
הפרומפט
ציין את הריג ותאר את תנועתו במפורש: robotic arm camera או motion-control rig, בתוספת המסלול המדויק (קשת, סוויפ, פוש) והמהירות. הבהר שהתנועה חלקה בצורה מוחלטת ומדויקת מכנית, בלי דריפט או רעד ידני. ציין אם הפוקוס או המסגור נשארים נעולים על נקודה במהלך התנועה. הימנע ממילים עמומות כמו dynamic camera; במקום זאת תן עמדת התחלה, עמדת סיום וצורת המסלול כדי שהמודל יעבד מסלול רציף ומדויק-מכני אחד ולא פאן ידני רועד.
הפרומפט המדויק שהפיק את הווידאו שבעמוד הזה. שמרו על תיאור התנועה, שנו את הנושא ואת הרקע.
Robotic arm camera shot, high-speed motion control. On a black studio table, a strawberry drops into a glass of milk and splashes. The camera itself whips in fast, stops dead on the splash in extreme close-up, then swings around it in a sharp arc, perfectly precise, ultra smooth, impossible for a human operator. Crisp studio light, slow motion splash, no machine visible in frame. No text.
טעויות נפוצות
בלבול בין המסלול לכלי
לקרוא לכל אורביט או קשת חלקה "צילום בזרוע רובוטית" אפילו כשהצילום בוצע בפועל בידיים או בסליידר, כי המונח צריך לתאר את הריג, לא רק את צורת התנועה.
הוספת חוסר שלמות אנושי
לבקש צילום בזרוע רובוטית אך גם לתאר רעד קל, דריפט או היסוס, מה שסותר את כל הרעיון מאחורי השימוש בריג motion-control.
התעלמות ממהירות וחזרתיות
לדלג על ציון המהירות הספציפית, צורת המסלול או לוגיקת המעברים החזרתיים שהופכת את הצילום לכזה שנקרא כמכני, כך שהתוצאה נראית כמו כל תנועת מצלמה חלקה אחרת.
שאלות נפוצות
מה זה צילום בזרוע רובוטית?
צילום בזרוע רובוטית הוא תנועת מצלמה המבוצעת על ידי ריג motion-control מתוכנת במקום מפעיל אנושי, כך שאפשר לחזור על אותו מסלול, מהירות ופוקוס בדיוק בכל טייק. משתמשים בו כשהצילום דורש דיוק מכני, מהירות קיצונית או חזרתיות מושלמת עבור עבודת אפקטים חזותיים.
מה ההבדל בין צילום בזרוע רובוטית לגימבל או סטדיקאם?
גימבל או סטדיקאם נשאים על ידי אדם, כך שהתנועה שומרת תמיד עקבה של תזמון אנושי ושינוי קל, גם כשהם מיוצבים. זרוע רובוטית פועלת על מסלול מתוכנת בלי שום מפעיל בתוך תזמון הפריים, מה שהופך אותה לחזרתית במדויק ולרוב מהירה או מדויקת גיאומטרית יותר.
מדוע הפקות אפקטים חזותיים משתמשות בצילום בזרוע רובוטית?
כי קומפוזיטינג דורש לרוב שני מעברים או יותר של אותה תנועת מצלמה בדיוק, פעם אחת עבור השחקן החי ופעם אחת עבור אלמנט גרין סקרין או מיניאטורה, וזרוע רובוטית מבטיחה ששני המעברים יתאמו בדיוק מבחינת עמדה, מסגור ופוקוס.
האם מחוללי וידאו AI יכולים ליצור צילום בזרוע רובוטית?
כן, אם הפרומפט מתאר את החלקות המכנית של הריג, המסלול המדויק והמהירות במפורש, כלים כמו Imaginode יכולים לעבד תנועות motion-control משכנעות; המפתח הוא לציין את התכונות הפיזיות של תנועת הזרוע ולא רק לבקש תנועת מצלמה חלקה.
צילום בזרוע רובוטית
לניסוי הפרומפט הזה ב-Imaginodeהדביקו אותו בתוך node מסוג Video ובחרו את המודל שלכם.